英伟达发布Isaac SDK 加速自动机器人研发的新引擎
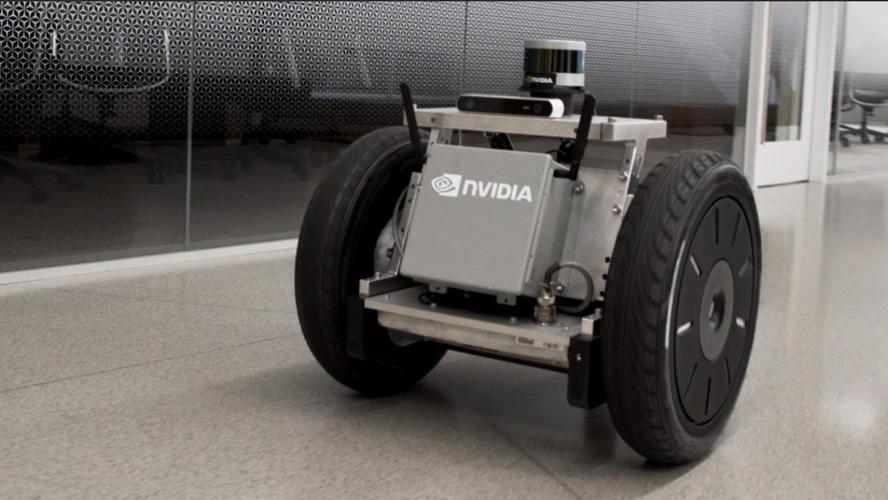
在自动化浪潮席卷全球的今天,机器人研发正从实验室走向工厂、仓库、医院乃至街道。开发一款能够感知环境、自主决策并精准执行的机器人,依然面临算法复杂、硬件多样、仿真与实机差距大等重重挑战。英伟达正式发布了Isaac软件开发工具包(SDK),旨在为机器人研究者与开发者提供一套端到端的加速平台,让自动机器人研发更快、更智能、更易落地。
一、Isaac SDK是什么?
Isaac SDK是英伟达基于其GPU计算与AI技术积累推出的机器人开发套件。它并非单一工具,而是一个集成了以下核心能力的综合平台:
- GPU加速的感知与规划:利用CUDA和TensorRT,对深度神经网络进行推理加速,实现实时视觉、激光雷达等传感器数据处理。
- 高性能仿真环境:内置基于PhysX的物理引擎与光线追踪渲染,支持在虚拟环境中生成逼真场景和合成数据,弥合仿真到现实的鸿沟。
- 模块化机器人算法库:提供定位、建图、路径规划、抓取、运动控制等预置模块,开发者可像搭积木一样快速搭建应用。
- ROS兼容与桥接:支持与机器人操作系统(ROS/ROS 2)无缝集成,保护既有开发投资。
简言之,Isaac SDK希望成为机器人研发的“加速器”:将原本需要数月甚至数年的底层开发,压缩到数周甚至数天。
二、自主机器人研发的痛点与Isaac的解法
1. 感知与计算瓶颈
自主机器人需要实时处理摄像头、LiDAR、IMU等多模态数据,传统CPU方案难以满足低延迟高吞吐要求。Isaac SDK通过GPU并行计算和TensorRT优化,让复杂的深度学习模型在边缘端也能高效运行。
2. 仿真训练成本高
在真实世界中训练机器人既昂贵又危险。Isaac SDK的仿真环境允许开发者在虚拟场景中生成大量带标注的合成数据,用于训练感知模型;同时支持域随机化,提高模型从仿真到现实的迁移能力。
3. 算法集成繁琐
机器人系统涉及感知、规划、控制等多个子系统,协调它们至关重要。Isaac SDK提供了统一的通信框架和节点化编程模型,开发者可以专注于算法本身,而非底层胶水代码。
4. 协作机器人安全性
人机协作场景要求机器人能快速响应并安全避障。Isaac SDK集成了实时运动规划与安全控制模块,结合高帧率仿真,可提前验证安全策略。
三、关键技术特性解析
- Isaac Sim:基于Omniverse的仿真平台,支持高保真物理与渲染,可在云端或本地大规模运行。
- Isaac ROS:专为ROS 2设计的硬件加速包,提供视觉里程计、SLAM、物体检测等GPU加速节点。
- Isaac Manipulator:面向机械臂的抓取与运动规划工具,支持从仿真到真机的无缝部署。
- Jetson平台深度集成:可与英伟达Jetson系列嵌入式AI计算模块配合,实现从云端训练到边缘推理的完整流水线。
四、对机器人研发的影响与意义
Isaac SDK的发布,标志着机器人研发正从“手工作坊”走向“工业化流水线”。它降低了AI机器人开发的门槛,让小型团队也能利用顶级算力与算法。英伟达通过构建软硬件一体的生态,进一步巩固了其在AI计算领域的领导地位。
对于研究者,Isaac提供了可复现的实验平台;对于企业,它缩短了产品上市周期;对于整个行业,它推动了自主机器人从演示样机向规模商用的跨越。
五、挑战与展望
尽管Isaac SDK功能强大,但其学习曲线、对英伟达硬件的依赖以及仿真与现实的残余差距仍是待解难题。随着Omniverse协作能力的增强和AI基础模型的融入,我们有望看到更通用、更易用的机器人开发范式。
英伟达Isaac SDK不是终点,而是自动机器人研发加速的新起点。当每个开发者都能像训练神经网络一样轻松地“训练”机器人,自主机器人的时代才真正到来。
如若转载,请注明出处:http://www.xiancaiyong.com/product/9.html
更新时间:2026-10-24 06:48:44