钢铁之星 电子科大机器人如何让隧道施工告别"血汗时代"
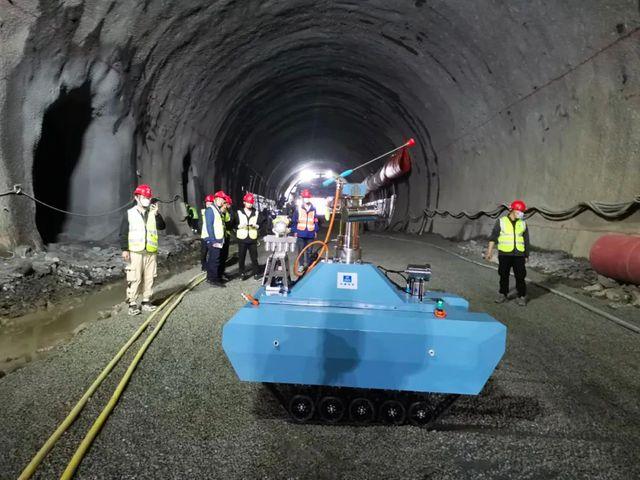
在幽深的隧道里,岩壁渗水、粉尘弥漫、头顶是松动危岩,脚下是泥泞积水,这是传统隧道施工的真实写照。工人身处恶劣环境,不仅要忍受噪声与潮湿,还要面临塌方、岩爆等不可预知的风险。为了把工人从危险源旁撤离,电子科技大学机器人研发团队历经数年攻关,研制出一系列隧道施工机器人,让"机器换人"在黑暗空间里成为现实。
一、为什么隧道施工需要机器人?
山岭隧道、地铁隧道、水利涵洞等工程,作业空间狭窄、能见度低,且有大量不稳定围岩。传统人工钻爆、立拱、喷浆、衬砌等工序都暴露在危险源中。据统计,隧道施工事故中,因工人处于初支面附近导致的伤亡占比很高。另一方面,隧道内高湿、高粉尘、强振动环境,长期作业易使工人患矽肺病等职业病,招工难、老龄化趋势也倒逼行业寻求自动化、智能化解决方案。
电子科技大学依托在机器人控制、人工智能、传感器融合等领域的深厚积淀,联合中铁、中交等企业,针对隧道施工痛点展开了系统性研发。
二、核心技术突破
- 狭长非结构环境下的高精度定位与导航:隧道内无GPS信号,爆破后轮廓不规则、变化频繁。团队提出基于激光雷达、惯导、视觉里程计融合的SLAM算法,实现在无明显特征场景下的厘米级定位,为机器人自主行走与作业打下基础。
- 强鲁棒性臂架控制与多传感器感知:研发了液压机械臂自适应阻抗控制方法,能根据岩面硬度自动调整钻臂推力,防止卡钻,同时利用视觉系统识别拱架姿态,实现自动抓取与安装。
- 数字孪生与远程监控:构建隧道施工场景的数字孪生模型,实时映射机器人位姿、环境参数与设备状态,操作员可在地面集控室进行远程监控和干预,避免进入危险区域。
- 防爆与高防护设计:针对隧道内易燃气体、粉尘,机器人本体达到IP65以上防护等级和防爆要求,关键部件采用正压防爆和本安设计,保障长期可靠运行。
三、机器人族群亮相
团队并非开发单一机器人,而是针对不同工序打造了系列化产品。
- 智能钻爆机器人:替代人工手持风钻,实现自动就位、自动钻孔、自动装药。视觉系统动态识别掌子面,优化炮孔排列,提高爆破效率并降低超欠挖。操作人员远离掌子面,大幅降低飞来石伤人风险。
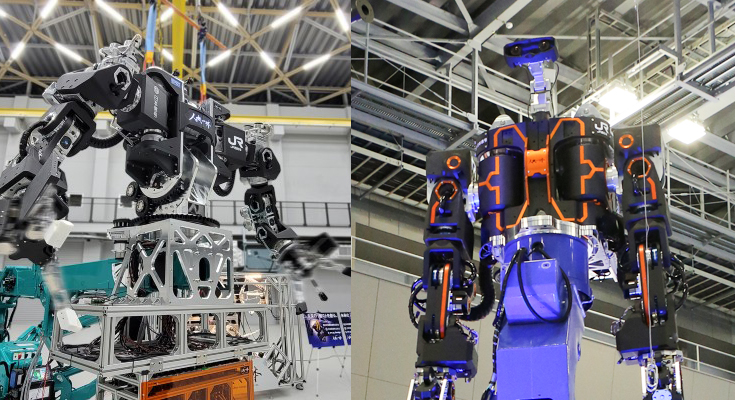
- 拱架安装机器人:拱架是初期支护的关键。人工立拱需要多人高处作业,占用大量工时且风险极高。该机器人具备多自由度机械臂和专用抓具,能自主抓取钢拱架,举升、旋转、俯仰调姿,实现高精度快速定位和连接,安装效率提升3-5倍。
- 喷浆机器人:混凝土湿喷过程中回弹粉尘严重影响工人健康。机器人可扫描受喷面三维轮廓,规划喷头运动轨迹与距离、角度,实现均匀喷浆并节省材料,操作员仅在安全区操控。
- 巡检与应急机器人:履带式底盘适应复杂路面,搭载红外热成像、高清摄像头及气体传感器,日常巡检支护结构、通风设施。发生险情时,可先行进入灾区回传画面、侦检气体,辅助决策救援方案。
四、应用成效:让数据说话
在成昆铁路、拉林铁路等重难点工程中的试验应用表明,上述机器人系统取得显著成效:
- 安全性:人撤离危险区后实施关键工序,重大涉险作业人数减少60%以上,做到“宁可慢一点,不冒一滴血”。
- 效率:拱架安装时间缩短50%,单循环进尺由2.4米提高到3.0米以上。
- 质量:钻爆超欠挖平均减少15%,喷浆回弹率降低约30%。
- 环境:驾驶室内分贝仪表几乎不变,粉尘浓度大幅下降,保障了作业人员职业健康。
五、未来之路:迈向全智能化开挖
电子科大研发团队透露,现正在攻关自适应钻爆一体机、地下5G精确定位网,未来将实现机器人班组多机协同和AI决策,让隧道施工真正迎来“无人掌子面”时代;短期可采用一键启动,所有设备自动领取任务、执行状态感知和质量分析。研发成果还移植到矿山竖井、长大引水隧洞等场景。
一张远程半物理仿真集控室里,大屏幕上不见人头攒动却行而不辍——系统有序运转。团队的目标口号是:将事故止于萌芽每寸进程中筑成科技防护网——正如矿业安全所言:“让劳动者体面地走入地下大动脉。”这已经演变成为不断创变的攻关强能硕果而积累长足贡献力量。
如若转载,请注明出处:http://www.xiancaiyong.com/product/25.html
更新时间:2026-10-24 20:07:45