仿生视觉突破 张晓林谈仿生眼如何赋能高阶自动驾驶与人形机器人
在人工智能与机器人技术飞速发展的今天,视觉感知系统被誉为智能体的“眼睛”。仿生视觉专家张晓林教授指出,仿生眼技术正迎来关键突破,有望为高阶自动驾驶和人形机器人的研发带来革命性变化。
仿生眼:从生物几何到机器视觉
张晓林团队长期致力于仿生视觉研究,其核心思路是模拟人眼的结构与功能,构建具有自适应调节能力的新型视觉传感器。与传统相机不同,仿生眼能够动态调整焦距、视场和分辨率,模拟人眼的中央凹高分辨与周边低分辨的视觉特性,从而在复杂环境中实现高效的信息采集。
高阶自动驾驶的视觉瓶颈与仿生眼方案
高阶自动驾驶(L3及以上)要求车辆在多种场景下实现可靠感知,而现有视觉系统在逆光、雨雾、动态光照等条件下仍存在局限。张晓林认为,仿生眼的多焦距自适应与宽动态范围特性,可显著提升自动驾驶系统在极端光照条件下的感知鲁棒性。仿生眼对运动目标的快速响应能力,有助于提高对行人、非机动车的识别与预测精度,为更高级别的自动驾驶安全落地提供关键感知支撑。
人形机器人:仿生眼赋予“类人”视觉交互
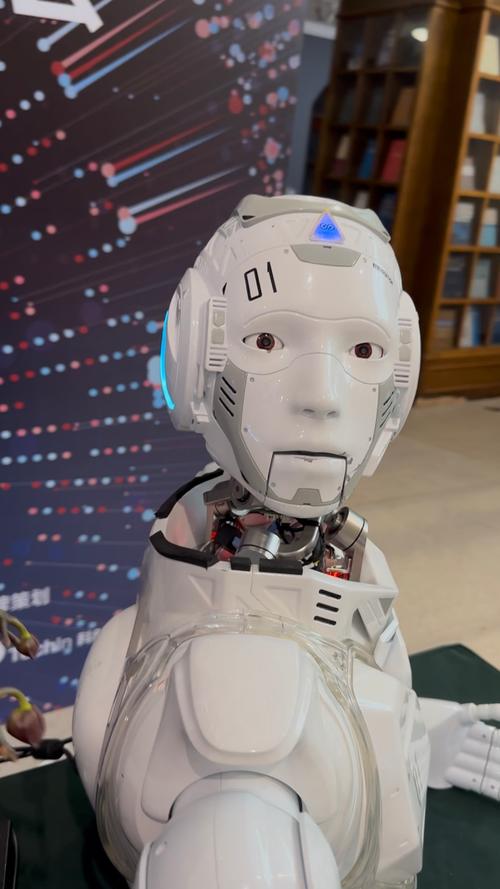
人形机器人需要与人类环境自然交互,对视觉系统的实时性、立体感知和注意力机制要求极高。张晓林指出,仿生眼不仅能为机器人提供高精度的三维环境重建,还能通过模仿人眼的扫视与注视行为,实现高效的注意力分配。例如,在服务场景中,人形机器人可借助仿生眼快速锁定交互对象的面部与手势,提升人机协作的流畅性与安全性。
研发进展与未来展望
目前,张晓林团队已在仿生眼的关键器件与算法上取得阶段性成果,包括可变焦液体透镜、仿生视网膜芯片及事件驱动视觉处理架构。张晓林表示,仿生眼技术仍需在小型化、功耗与可靠性方面持续优化,并与激光雷达、毫米波雷达等多模态传感器深度融合,才能更好地满足高阶自动驾驶与人形机器人对视觉系统的高标准要求。
随着仿生视觉技术的不断成熟,智能体将拥有更接近人类的感知能力,推动自动驾驶与机器人产业迈向新的高度。
如若转载,请注明出处:http://www.xiancaiyong.com/product/39.html
更新时间:2026-10-24 22:12:57